179.歴史の断章

 第 177 回は、特殊相対性理論以前の時代、まだ光は「エーテル」の振動として伝わると考えられていた時代の「動く媒質中」での光速について、「フレネルの随伴係数」という、歴史に置き去りにされた話を備忘した。

 それで思い出したのだが、授業をやっていた時に、マクスウェル(James Clerk Maxwell 、1831 年-1879 年)の電磁気理論を紹介する講義回があり、そこで、マクスウェルがどんな感じで正しい理論に到達したかの歴史的な話に触れていたことを思い出したのだ。真空中のマクスウェル方程式は今でも正しい理論式ではあるが、その導出に際しては不思議な過程を踏んでいる。過程というか仮定というか。マクスウェルの偉いところは、導出過程は抜きにして、導出課程の足場を外して正しい結論を提示しているところだ。学生さんは、ともすれば出来上がった理論だけ勉強して、導出の背景や、またフレネルの随伴係数の様に間違った前提から正しい結論―特殊相対論の V / c の一次までではあったが―を得ていた歴史など、触れる機会が全く無いので、現在正しいとされる理論であっても先人たちが時には間違い、おかしなことを前提にして考えたていたり、格闘してきた様子を伝えたいと思い、シラバスでムチムチの授業ではあるが、時々「歴史の断章」となった話題を講義に織り交ぜていた。前回の話で思い出したので、少し備忘しておこう。


 マクスウェルの真空中の電磁気学の基本法則は、「Maxwell 方程式( 1864 年)」という形で、現在は纏められている。ここで、ベクトル E(x,y,z,t) は電場、B(x,y,z,t) は磁束密度、まぁここでは磁場と呼ぼう、スカラー量 ρ(x,y,z,t) は電荷密度、ベクトル j(x,y,z,t) は電流密度、ε0 と μ0 はそれぞれ真空の誘電率と真空の透磁率と呼ばれる定数である。


    div E(x,y,z,t) = ρ(x,y,z,t) / ε0              ・・・(1)

     div B(x,y,z,t) = 0                     ・・・(2)

    rot E(x,y,z,t) = -∂B(x,y,z,t) / ∂t             ・・・(3)

    rot B(x,y,z,t) = μ0 (  j(x,y,z,t) + ε0 E(x,y,z,t) / ∂t )     ・・・(4)


 この式で、時間tに電荷が空間 (x,y,z) に分布している様子である電荷密度 ρ と、空間・時間に電流がどう分布しているかを示す電流密度 j を与えると、電場 E と磁場 B が決まる。初め、マクスウェルは 20 本の方程式系を示していたそうだが、現代的な上記の4 本に纏めたのは 1884 年のヘビサイド(Oliver Heaviside, 1850 年-1925 年)だそうだ。上式では、div だの rot だのが出ているが、数学的なことは措いておいて、イメージだけ記しておこう。

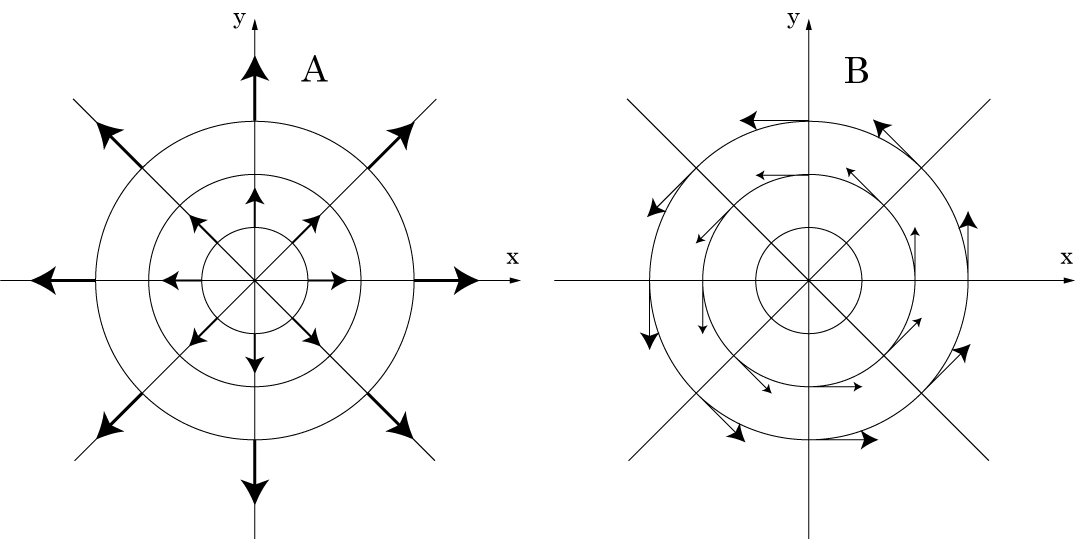
 空間にベクトルが分布しているとする。ベクトル場という。例として下図の 2 つを考える。x-y 平面にベクトルが分布している。左側、A は原点から放射状にベクトル場が湧き出してきている。右側、B は原点回りにベクトル場が渦巻いている。このとき、


     div A ≠ 0  ( > 0) ,  rot A = 0

     div B = 0 ,       rot B0


となる。ということで、イメージだが div を計算して 0 でなければ、今の場合 div A > 0なので何かベクトル場が“湧き出している”、逆に div A < 0 であれば何かベクトル場が“吸い込まれている”と考えれば良い。確かに B の方はベクトル場がくるくる回っているだけで、どこかから“湧き出し”たり、“吸い込ん”だりはしていない。だから div B =0 だ。一方、rot B ≠ 0 はというと、ベクトル場 B が渦を巻いて“回転している”ことを示している。一方、確かに rot A = 0 であり、ベクトル場 A はどこにも回転が無い。湧き出しているだけだ。


 ということで、div A ≠ 0 はベクトル場が湧き出しているか吸い込んでいるかがある、rot B0 はベクトル場が渦を巻いているというイメージを持って貰えれば良い。もうひとつ、マクスウェル方程式を見ると「∂C(x,y,z,t) / ∂t」のような項があるが、これはベクトル C の時間変化を表している。

 では、マクスウェル方程式を順にみていこう。まず(1)。これは右辺に「電荷密度」がある。時空間に電荷がρで分布していると、左辺は電場 E の div があるので、「電場」が湧き出していることを示している。どれくらい電場が発生するかの強さを真空の誘電率 ε0 が決めている。物質中だと「物質の誘電率 ε 」に置き換わり、物質ごとに電場が発生する強さが決まっている。正の電荷があればそこから電場が湧き出してくるし、負の電荷があればそこへ電場が吸い込まれていく。「電場」を「電気力線」と思えば、正の電荷から電気力線が出てきて、負の電荷のところで終わるイメージだ。

 次に(2)。今度は磁場だが、右辺が 0 だ。これは、div B = 0 だから、磁場が湧き出しも吸い込みも無いということで、「磁場」の代わりに「磁力線」をイメージしておくとわかりやすい。ある場所で磁力線の様子を見ていると、その点で磁力線は吸い込まれて、また湧き出してくる。要するに磁力線には端点が無いということだ。電場の場合は端点にあるのは正負の電荷だが、磁場の場合に端点が無いということは、N 極だけとかS 極だけといった「磁気単極子」は無いということを意味している。確かに、磁石からN 極だけ取り出そうと思って半分に切っても、切り口に S 極が現れ、何度切っていっても必ず N 極と S 極がセットになっていて、N 極だけは取り出せない。

 次は(3)。右辺の磁場の時間変化が、左辺の様に電場を生み出す。rot E 0 だから、電場はぐるりと渦を巻くように生み出されるというわけだ。電場が生まれたところに電荷 q を持った粒子があると、電荷は電場により力 qE を受けて、電場に沿って動き出す。電荷の動きが電流になるので、導線が置かれた場所で磁場を変化させると電流が流れるということになる。これがファラデーの「電磁誘導の法則」と呼ばれる現象だ。(4)で見るが、電流が流れると磁場が生じるので、電磁誘導により流れる電流はまた磁場を生み出すが、流れた電流が生み出す磁場がもとの磁場の変化を打ち消すように、電流の流れる向きが決まる。それを示したのが右辺の負号だ。これを「レンツの法則」と言ったりする。

 最後は(4)。右辺第 1 項を見ると、電流密度 j によって、その電流を取り囲むように渦状に磁場 B が発生する。発生する強さを決めているのが透磁率 μ だ。これは「アンペールの法則」と呼ばれる。
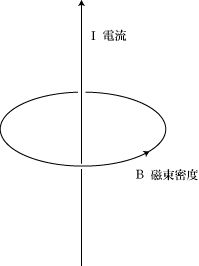


 右辺第 2 項は、電場の時間変化が電流密度同様に磁場を生み出すことを言っている。これは(3)の電磁誘導、磁場の時間変化が電場を生み出す、ということに対して双対関係にある。


 この4本の基礎方程式から電磁波の存在が示され、その速度が光速 c になることまで言える。電荷 q を持つ荷電粒子が電場や磁場から受ける力、ローレンツ力 F


     F = qE + qv ×B


を加えれば、ある意味、この 4 本のマクスウェル方程式で、真空中の電磁気学は終わったようなものだ。


 現代の電磁気学の教科書を見れば、色々なやり方でマクスウェル方程式を導出しているが、マクスウェルは「マクスウェル方程式」の発見に際して、力学的なモデルを考えて導出し、その後、その足場を取り去って、美しい理論体系を残したようだ。マクスウェルに先行するファラデー(Michael Faraday、1791-1867 年)の「場の概念」をもとに、どのように電場や磁場(磁束密度)の満たす方程式を構築したらよいかの試行錯誤で、「エーテルの力学」を考えたようだ。前回も出てきた「エーテル」とは、波動としての光を伝える架空の媒質のことだった。アインシュタイン(Albert Einstein、1879 年-195 5年)の相対性理論により、その存在は否定されるが、それはまだ後のこと。

  少しだけ、マクスウェルの発想を追ってみよう。今回は「磁束密度」をいい加減に「磁場」と呼んだが、正確には磁束密度 B と磁場 H の間には、B = μH の関係がある。したがって、(3)式はまた、右辺と左辺を入れ替えたりなんかして


     μ0H(x,y,z,t) / ∂t = -rot E(x,y,z,t)          ・・・(5)


と書けることにあらかじめ注意しておこう。

 磁石の周りに砂鉄をまいた時に見られるように、磁場は磁力線として可視化できる。そこで、「磁力管」を考え、これは自分自身の周りに回転していると考えた。図の左側の様子だ。
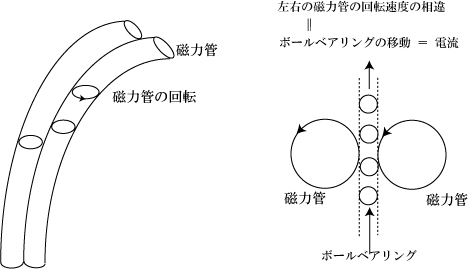


 磁力管が回転すると遠心力で磁力管自身は膨らみ、隣の磁力管を互いに押す。この圧力が現在で言う所の「マクスウェルの応力」である。磁力管は回転で膨らむので、体積の保存から長さが縮まなければならない。これが、N と S の間に走る磁力管(磁力線)が縮まることによる N 極と S 極間の引力と考えた。

 ここに、磁力管の半径を r、回転の角速度ベクトルを Ω とすると、磁場 H は


      H = r Ω      ・・・(6)


と表されると考える。Ω は単位時間当たりの磁力管の回転角であり、方向は回転したときに右ねじの進む方向だ。(6)を(5)に代入すると(5)の左辺は角速度の時間微分が現れるので回転の運動方程式と見なされる。回転の運動方程式の右辺には「力のモ-メント」が現れ、力のモーメントとして rot E を与える。こうして、透磁率 μ0 は「エーテルの質量密度」と考えたようだ。

 次にアンペールの法則を取り上げてみよう。(4)式で右辺第 2 項が無いバージョンだ。電場の時間変化がないものとしよう。図の右側は、想像上の隣り合う 2 つの磁力管を上から見たところである。左右の磁力管はそれぞれ自分自身の周りを回転しているが、磁力管が接触していれば滑らかに回転できないであろう。そこで、磁力管の間に「ボールベアリング」が入っていると考える。図ではボールベアリングが右向き(時計回り)に回転すれば、2 つの磁力管は滑らかに回転できる。しかし、2 つの磁力管の回転の角速度が異なればどうなるであろうか。右の磁力管の回転より、左の磁力管の回転が速ければ、ボールベアリングは図で上方向に移動するであろう。マクスウェルはこれを「電流」と考えた。磁力管の“回転”、rot H により電流  j が得られるのである。こうして、


       rot H = j


が得られる。両辺 μ0 を掛けて、「磁場」を「磁束密度」に書き換えれば(4)式の電場の時間変化無しのバージョンが得られる。

 さらに、時間変化で「エーテル」が「ひずむ」。このひずみを ε0E / ∂t と書き、誘電率 ε0 を「エーテルの弾性率」と見なしていたようだ。こうして、マクスウェル・アンペールの式(4)が得られる。


 ここでは「エーテルの力学」として真空中のマクスウェル方程式、電磁場の基礎方程式を導いている。前提は歴史のかなたに消え去ったが、実験事実を基にした方程式系は正しいまま残っている。


178.特殊相対性理論での「慣性」の増大

 第177回では、特殊相対性理論での 2 つの慣性系間の変換、ローレンツ変換から速度の合成則を導出した。そういえば、エネルギーと質量の等価性については、第 3 回でも、第 26 回でも示した。今回は、また別の方法、速度の合成則を使って見ておこう。


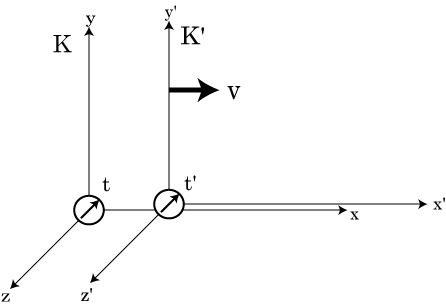
 まず、静止系を K 系、x 軸の正の方向に速さ V で運動している系を K’ 系としておこう。K 系の時間・空間は(t, x, y, z)、K’ 系のそれは( t’, x’, y’, z’)としておく。両系で時間の進みは同じでなく、運動している慣性系の時間 t’ は、静止系の時間 t に比べ、遅れるのであった。176 回で見たことだ。時間の遅れとして


      t' = t √( 1-( V / c )2 )


だった。運動方向である x 軸に垂直な方向の座標系の変換は、例えば y 方向では


      y’ = y


だったので、運動方向に垂直な方向の速度の変換則として、K 系での y 方向の速さをvy 、K’ 系では vy’ として


      vy’ = y’ / t’ = y /  ( t √( 1-( V / c )2 ) )

           = vy / √( 1-( V / c )2 )      ・・・(1)


と得られる。ここで、静止系で見た y 方向の速さは、vy = y / t だ。


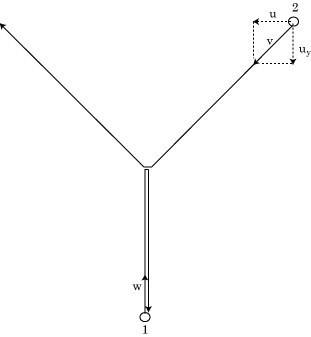
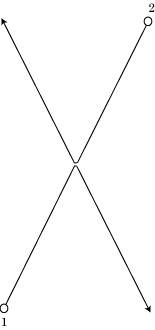
 さて、同じ速さで反対向きに運動している質量の等しい 2 つの物体の正面衝突を考えよう。


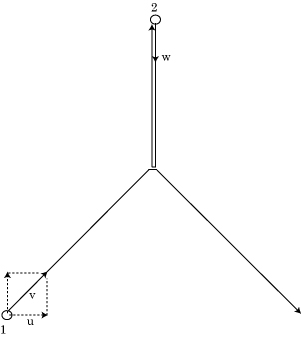
 上図で、粒子 1 と同じ水平方向の速さを持った車に乗って眺めると、下図のように見えるだろう。


 これを、私たちの「静止系 K 系」としよう。粒子 1 の垂直方向の速さはw、粒子 2 の速さを v、その水平方向の速さを u、垂直方向を y 方向として、その速さを uy とした。粒子 2 に注目すると、今は静止系 K 系なので、粒子2の速さの y 方向の成分 vy


       vy = uy


だ。


 今度は、この静止系 K 系に対し、左に速さ u で運動する座標系 K’ 系で眺めてみよう。今度は下の図のようになる。


 再び、粒子 2 に注目しよう。粒子 2 の垂直方向の速さは、静止系の 1 の速さと同じはずなので w のはずだ。今は K’ 系なので、粒子 2 の垂直方向の速さにダッシュを付けて


       vy’ = w


になる。

 こうして、速度の変換則(1)を使うと、K’ 系は x 方向に運動し、(1)で V と書いた速さは u なので、


      vy’ = w = vy / √( 1-( V / c )2 )

        = uy / √( 1-( u / c )2 )   


となる。すなわち


      uy =w √( 1-( u / c )2 )         ・・・(2)


が得られた。


 さて、静止系 K 系で「運動量の保存則」を適用する。「慣性」が速度に依存するかもしれないことを見込んで、速さ v の「慣性」質量を mv と書くと、垂直上向きを正に取り、運動量保存則から、(衝突前の粒子 1、2 の運動量の和)=(衝突後の粒子 1、2 の運動量の和)だから


     mw w -mv uy = -mw w + mv uy


となり、(2)から uy を w で書くと、上式は


     2 mw w = 2mv uy

        = 2mv w √( 1-( u / c )2 )  


こうして、


     mw / mv = √( 1-( u / c )2 )    ・・・(3)


が得られる。


 ここで、w → 0 と極限を採ると、u → v、mw → m0 であることが判って貰えると思うので、w → 0 として(3)式は


     mv = m0 / √( 1-( v / c )2 )     ・・・(4)


が得られる。ここで、m0 は粒子が静止しているときの質量なので、「静止質量」と呼んでおこう。また v は粒子 2 の速さだ。こうして、速さ v で運動している粒子の「慣性」は、静止しているときのそれ、m0 に比べ、因子 1 / √( 1-( v / c )2 ) だけ大きくなることが判る。速さ v が光速 c に近づけば、無限に大きくなっていく。光速に近づけようと加速させようとしても慣性が大きくなってきて、いつまでも光速に達しないというわけだ。


 (4)の両辺に光速 c の 2 乗を掛けておいて、粒子の速さ v が光速 c に比べて十分小さいとして、(4)のルートをテーラー展開しよう。ここで、


      1 / √( 1-ε ) = ( 1-ε )-1/2

            ≒ 1 + ( 1 / 2 )・ε+ ・・・


であるので、これを使うと


     mv c2 = m0 c 2 / √( 1-( v / c )2 ) 

        = m0 c 2 ( 1 + ( 1 / 2 )・( v / c )2 + ・・・) 

        ≒ m0 c 2  + ( 1 / 2 ) m0 v2


が得られる。ここで、右辺最終行の 2 項目は、速さ v、質量 m0 の粒子の持つ「運動エネルギー」そのものだ。ということは、左辺も、右辺第 1 項も、第 2 項の運動エネルギーと同じ次元を持つ「エネルギー」であるべきだ。こうして、粒子の持つエネルギーをE と書くと


     E = mv c2

      = m0 c 2 / √( 1-( v / c )2 )      ・・・(5)


が得られる。特に、粒子が静止している場合、v = 0 で


     E = m0 c2


となる。「エネルギーと質量の等価性」だ。


 余談だが、(4)式を基にして、『質量は速度と共に増大する』という言い方には抵抗がある。「質量」は相対論的不変量、つまりローレンツ変換しても変わらない量なので、速度とともに増大するという概念は馴染まない。慣性が大きくなることを、端的に『質量が増大する』という判りやすい(?)言い方を使っているのだろう。質量が増大するという言い方は、相対論が登場する前の混沌としていた頃に、電子論で有名なローレンツ( Hendrik Antoon Lorentz、1853 年-1928 年)やカウフマン(Walter Kaufmann、1871年 - 1947年)が使っていたようだが、質量が速度とともに増大することが「相対論的質量」として広まったのは、どうやらパウリの教科書「相対性理論」のようだ。


177.「特殊相対論」と「速度の合成則」と「フレネルの随伴係数」

 前回は、特殊相対性理論での 2 つの慣性系間の変換、ローレンツ変換を導出した。また、動く慣性系の時間の遅れとローレンツ収縮を見ておいた。今回は、「速度の合成則」を見ておこう。

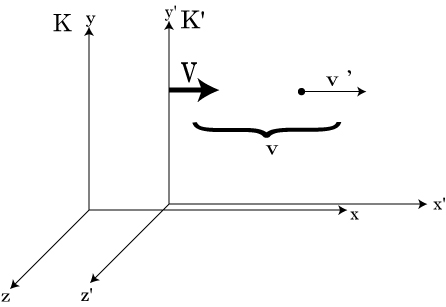
 前回と同じように、2 つの慣性系があり、お互いに相対的に、速さ V [m/s]で、x 方向に一様に運動しているとしよう。運動方向に x 座標が取られている。一方の慣性系を静止系 K と記し、もう一つの慣性系は、静止系 K に対して x 方向に速さ V [m/s]で運動しているとし、この運動座標系を K' と記す。前回得たローレンツ変換則を再掲しておこう。K 系の空間・時間座標を (x,y,z,t)、K’ 系のそれらを (x',y',z',t') と記す。光速は c [m/s] とする。


   x' = ( x-Vt ) / √( 1-( V / c )2 )  、  ct' = ( ct-( V / c )・x ) / √( 1-( V / c )2)

   y' = y 、   z' = z                   ・・・(1)


 今回は、運動している「粒子(質点)」を考え、K 系では時刻 t1 で空間座標 ( x1, y1, z1 ) にあり、微小な時間 t2 = t1 + dt の後、空間座標 ( x2, y2, z2 ) にいたとしよう。( x1, y1, z1, t1 ) の組も、微小な時間後の ( x2, y2, z2, t2 ) の組もローレンツ変換を受けるので、その差 dx = x2-x1 や dt = t2 -t1 もローレンツ変換を受ける。ローレンツ変換後は、K’ 系では ( x’1, y’1, z’1, t’1 ) と ( x’2, y’2, z’2, t’2 ) となり、こうして


    dx’ = ( dx-V dt ) / √( 1-( V / c )2 )  

    c dt' = ( c dt-( V / c )・dx ) / √( 1-( V / c )2)

    dy' = dy 、   dz' = dz                ・・・(2)


が成り立つ。後のために、(2)式を dx、dt について逆解きしておくと


    dx = ( dx’ + V dt’ ) / √( 1-( V / c )2 )  

    c dt = ( c dt’ + ( V / c )・dx’ ) / √( 1-( V / c )2)

    dy = dy’ 、   dz = dz’                ・・・(3)


が得られる。もちろん、K’ 系を静止系とみなして、K 系は K’ 系に対して速度 -V で x’ 軸に沿って動いているとしたものと、当然同じになる。

 (3)の第 2 式の両辺を予め光速 c で割っておいてから、(3)の第 1 式と第 2 式の比をとると


     dx / dt =  ( dx’ + V dt’ ) /  ( dt’ + ( V / c2 )・dx’ )

        = ( dx’ / dt’ + V ) / ( 1 + ( V / c2 )・( dx’ / dt’ ) )   ・・・(4)


が得られる。1 行目から 2 行目へは、分母・分子とも dt’ で割っておいた。ここで、dx / dt は、粒子が動いた距離 dx を、動くのに要した時間 dt で割ったものなので、K 系での粒子の速度の x 成分に他ならない。他方、dx’ / dt’ は K’ 系で見た粒子の速度の x’ 成分である。


 今、粒子は x、同じことであるが x’ 方向にのみ運動しているとして、dx / dt = v 、dx’ / dt’= v’ としておくと、K’ 系で見て粒子は速さ v’ で運動しており、その粒子の速さを静止系である K 系で見ると、K’ 系は K 系に対して速さ V で x 方向に動いているので、日常経験では v = v’ + V になると思えるが、特殊相対性理論では(4)式から


     v = ( v’ + V ) / ( 1 + ( Vv’ / c2 ) )      ・・・(5)


が得られる。これが、特殊相対性理論での「速度の合成則」である。

 もちろん、粒子の速さv も、K’ 系の速さ V も光速 c に比べて十分遅い、すなわちv << c、で V << c であれば、(5)式の分母の第 2 項、Vv’ / c2 << 1 と、分母第 1 項の 1 に比べて十分小さいので無視できて、(5)式は結局


     v ≒ v’ + V       ・・・(6)


と、日常経験の速度の合成に戻る。

 K’ 系で、粒子の速さが光速 c だったとしてみよう。K’ 系で測定した光だと考えても良い。このとき、(5)式で、 v’ = c であるので、これを代入して、K 系でその速さを調べてみよう。代入すれば


     v =  ( c + V ) / ( 1 + ( Vc / c2 ) ) 

      = ( c + V ) / ( 1 + V / c )

              = c


となる。「光速度不変の原理」が再現された。要するに、光の速さにどんな速さを足しても光の速さだということだ。つまり、光の速さは超えられない。


 速度の合成則についても、もう授業で20年以上やっていたので、いまさら備忘するまでもないのだが、備忘しておこうと思ったきっかけは、これからの話になる。


 第 161 回で、大学生になって教科書以外に自分で初めて買った専門書が、W. パウリ(W.Pauli) 著、内山龍雄訳の「相対性理論」(講談社)であったが、歯が立たなかったという話を記した。その本の最初の章、第I編の §6 には、「エーテルの随伴係数」なるものに触れられており、相対性理論を使うと「フレネルの随伴係数」に対する理論的説明がつく、みたいなことが書かれていた。光の伝播に必要とされた仮想的な物質「エーテル」が特殊相対性理論によって追放されたはずなのに、「エーテルの随伴係数」が相対性理論で説明できる、という趣旨が呑み込めなかった覚えがある。今なら、「エーテル」の存在を前提にして、光の法則や実験事実を説明しようと悪戦苦闘した歴史、例えばローレンツがローレンツ変換やローレンツ収縮を持ち込んだりしたことも知っているので、その流れでフレネルが「エーテルの随伴係数」なるものを導入して実験事実を説明しようとしたことも知っているが、当時、19 歳の大学入りたての学生には知らないことであった。21 歳でこの書物を物したパウリは、やはりすごい。

 相対論登場以前には、波動としての光、正確には電磁波は、波を伝える「媒質」が必要であると考えられていた。水の波では「水」が水面波を伝える媒質であるし、前々回の音波の話では、音の波を伝える「媒質」は空気であった。波動現象とは、媒質に振動する変位が起き、それが媒質自身を介して伝わることが不可欠なのであった。そこで、真空中には「エーテル」という媒質が宇宙空間中を占めており、エーテルの振動が横波として伝わっているものが光を含む電磁波である、と考えられていた。光は、「静止エーテル」に対して光の速さ、c = 299,792,458 m/s で伝わるのだった。だから、「静止エーテル」に対して運動している系では、エーテルに対する運動の速度だけ、光速は変化しているはずだとされていたわけだ。地球は、まさか宇宙に満ちているエーテルに対して静止しているとは思えない。地球は太陽の周りをまわっているので、季節ごとに速度の大きさも向きも変えているし、太陽だって銀河系の中にあって天の川銀河とともに回転している。もしエーテルに対して地球が静止しているなら、エーテルとともに静止している地球の周りを太陽が周り、天の川銀河が回転し、遠くの銀河はエーテルとともに「絶対静止」している私たちから遠ざかっていることになる。そんなことはまさかないだろう。そこで、エーテルに対する地球の運動を検出しようとして、マイケルソン・モーレーの実験が行われたのだが、結果として「エーテル」に対する地球の運動は検出されなかったわけだ。そこで、本当のところ地球はエーテルに対して運動しているのだが、その運動が検出されないために「ローレンツ収縮」が考案されたりなんかしてきたわけだ。そのため、アインシュタインが特殊相対性理論で得る結果が、先取りされてしまっていて、「アインシュタイン変換」とか「アインシュタイン収縮」とか呼ばれていないわけだ。


 フレネルの随伴係数に戻ろう。

 相対性理論以前の世界のことなので、相対性理論は忘れよう。

 まず、光は波動であるので、波を伝える媒質が必要だ。これが「エーテル」と呼ばれる物質で、真空中をも光は伝わるので、エーテルは真空中にもあまねく存在していなければならない。「力学」なんかの授業でやることなので証明抜きで話を進めるが、例えばギターの弦のように、剛体を伝わる波を考えよう。弦の振動はピンと張った弦に垂直な方向に起きるが、その振動が伝わるのは弦の張った方向だ。つまり、振動方向と、振動が伝わる波の進む方向が直交している。このような波を「横波」と呼ぶ。音波は振動方向と、振動が波として伝わる方向が同じ方向の「縦波」であった。横波が伝わる速さv は、媒質の密度を ρ、媒質の剛性率をFとして、


     v = √( F / ρ)              ・・・(7)


の関係がある。弦の振動の場合、ρ は弦の線密度、F は弦の張力になる。ちなみに、剛体棒の一方の端を敲くと、その振動が音波の様に縦波として伝わるが、この時の波の速さvも


    v = √( E / ρ)


となっている。ここで、ρ は棒の体積密度、剛性率Fに対応した E はヤング率と呼ばれる量である。

 光は横波であり、エーテルの「剛性率」を E と仮定しておくと、エーテル媒質を伝わる真空中の光の速さ c は、真空中のエーテルの密度を ρ0 として(7)式より


     c = √( E / ρ0)


となっているはずだ。光速 c はとてつもなく大きいので、エーテルの「剛性率」E は大きいはずだ。それなのに、地球を含めて、物質は、剛性率の大きな「固い」エーテルをものともせずに運動しているのは不思議だ。

 エーテルの性質である剛性率は、真空中でも、水中のような本当の媒質中でも同じであると仮定しておこう。媒質として水を考えることにすると、水中を伝わる光の速さ c は、


     c = √( E / ρ)


となるはずだ。ここで、ρ は水中でのエーテル密度だ。実験で測定されている水の屈折率 n は、真空中と水中での光の速さの比なので、


     n = c / c= √(ρ/ρ0 ) ≒ 1.33     ・・・(8)


であるので、真空中より媒質中でのほうがエーテルの密度は大きいことになる。水中での光の速さ c は(8)から


      c = c / n      ・・・(9)


となり、n ≒ 1.33 なので、c < c だ。要するに水中の方が光の速さは遅くなる。こうして、空気中から水中に光が進むと、光は屈折するわけだ(第13回)。また、(8)式より


     ρ / ρ0 = n2      ・・・(10)


と言える。

 1818 年頃に立ち返ろう。今度は媒質である水が、速さ V で流れているとしよう。流れている水中での光の速さを考える。(8)式から解ったように、真空中より媒質中、ここでは媒質は水であるので、真空中のエーテル密度 ρ0 よりも水中のエーテル密度 ρ の方が大きい。水中の方が真空中より余分にエーテルが存在しているというわけだ。そこで、フレネルは、媒質中で増えた余分のエーテル、つまり真空中のエーテル密度を超えた部分のエーテルは、運動している媒質、ここでは流れている水だが、運動している物質に引きずられて運ばれていくとした。ただし、もともと真空中にあったエーテルは、媒質の運動によって何も影響を受けず、絶対静止空間にそのまま残ると仮定した。このとき、実質的なエーテルの運動としては、速さ V で動く媒質中のエーテルと、速さ0 で絶対静止しているエーテル双方の重心速度の分だけ、流れる水に引きずられると考えれば良い。この引きずられたエーテルの速さ分だけ、光の速さは影響を受ける。話を分かりやすくするため、密度 ρ0 の静止エーテルの位置を仮に x 、余分のエーテル、真空中を超えた分の密度なので ρ-ρ0 のエーテルの位置を仮に x’ としておくと、x は変化しないので時間微分としての速さは 0、つまり dx / dt = 0、一方、余分のエーテルは dx’ / dt = V で水とともに動くので、重心の速さ V’ は


    V’ = d/dt[ (ρ0 x + ( ρ-ρ0 ) x’ ) / ( ρ0 + ( ρ-ρ0 ) ) ]

     = ( ρ-ρ0 ) V  / ρ

     = ( 1- ρ0 / ρ) ×V

     = ( 1- ( 1 / n2 ) ) ×V


が得られる。ここで、(10)の関係を用いた。この速さ V’ でエーテルは引きずられ、光速は引きずられたエーテルの影響で、光の進む方向に水が流れていると速度が加算され、逆向きだと減算される。相対論以前なので、速度の合成は、日常の速度の合成則を用いる。

 こうして、速さ V で光の進行方向に流れる水中での光の速さ c’ は、静止した水中での光の速さ(9)に、エーテルが引きずられている速さV’が加算され、


     c’ = c + V’

      = c / n +  ( 1- ( 1 / n2 ) ) V      ・・・(11)


となる。この第 2 項の係数、1- ( 1 / n2 ) が、フレネルの随伴係数と呼ばれている。

 1851 年にフィゾーが実験を行い、(11)式の確かさが確認された。(11)式を c  で括ると


     c’ = c ( 1 / n + ( 1-( 1 / n2 ))・( V / c ))


と書けるので、括弧の中の第 2 項の塊は、第 1 項に比べて V / c が掛かっているので、V/ c の1次までで実験結果を再現したと言えよう。


 さぁ、1905 年に飛ぼう。この年、アインシュタインが特殊相対性理論を発表した。今回記したように、特殊相対性理論によれば、速度は(5)式の形で合成される。もう、エーテルが存在するとか、エーテルの性質はどうだとか、エーテルが引きずられるとか、一切抜きにして考えられるようになった。では、フィゾーの実験はどう正当化されるか。

 今、静止した水中での光の速さは(9)式の通り、 c = c / n であった。私たちが観測する座標系を K 系、流れる水の座標系を K’ 系とすると、水の速さは V であったのだから、K’ 系の速さはVだ。K’ 系で光の速さを測定すると、当然 c なので、私たちの K 系で観測する光の速さを c’ とすれば、速度の合成則(5)式より


     c’ = ( c + V ) / ( 1 + cV / c2 )

      = ( c / n + V ) / ( 1 + V / ( nc ))

      = c ( 1 / n + ( V / c ) ) / ( 1 + ( 1 / n )・( V / c ) )


となる。これを V / c でテーラー展開する。1 / ( 1 + x ) ≒ 1-x + ・・・なので、V / c の1 次までとることにすると


     c’ = c ( 1 / n + ( V / c ) ) ・( 1 - ( 1 / n )・( V / c ) + ・・・ )

      = c ( 1 / n + ( 1 -( 1 / n )・( 1 / n ) ) ・( V / c ) +・・・ )

      ≒ c / n + ( 1- 1 / n2 )・V


が得られる。これは確かにフレネルが導いた式と、V / c の 1 次までで一致している。

 こうして、仮想のエーテルに、次々に「エーテルの性質」を上書きして導かなくとも、特殊相対性理論で説明できる。エーテル仮説は不必要というわけだ。


 1984 年の 19 歳の大学生には、80 年ほど前の特殊相対性理論は確立した物理なので、それよりさらに 90 年近く前、エーテル仮説全盛の 1818 年のフレネルの随伴係数なんて、知らなかった。しかし、フレネルから 100 年ほど後の 1921 年刊のパウリの教科書には触れられていた。

 パウリ恐るべし。


 パウリの「相対性理論」を初めて手にしてから 40 年以上たった。


 そうだ、パウリを読もう。


176.ローレンツ変換

 前回ではローレンツ変換を使った。この変換則の導出は、授業で20年以上やっているので、いまさら備忘するまでもなく、何も見ずとも出来てしまうのでここに記しておく必要はないのだが、まぁ、ボケて忘れてしまった時のために、念のため残しておこう。

 ということで、授業ノートをほぼほぼ採録する。


 私たちの日常経験では、「速さ」を決めるには「基準系」を定めておかないといけない。どういうことかというと、こういうことだ。たとえば、地面に静止している人に対して時速 60 km/h で進むトラックの荷台から、トラックの進行方向に、トラックに対して時速 100 km/h でボールを投げると、地面に静止している人には投げられたボールは前方に時速160 km/h ( = 60 km/h + 100 km/h ) で投げ出されたように見えるはずだ。トラックに乗っている人、トラック静止系ではボールの速度は 100km/h であるが、地面にいる人、地面静止系ではボールの速度は 160km/h であり、基準とする座標系によって異なる。


 次に、地面に静止している座標系に対して速さ V [m/s]で動いている乗り物の中でじっと静止している人が、この乗り物の中で発した光の速さを測ることを考える。乗り物の中に静止している人が測定した光の速さを c [m/s]としよう。値としては秒速でおおよそ、c = 3.0×10⁸ m/s だ。この現象を乗り物の外にいる人も見ている。乗り物の外の地面に静止している人がこの同じ光の速さを測るとどうなるだろうか。

 さっきのトラックとボールの話のように、日常経験に照らし合わせて考えると、乗り物が進む方向の光の速さは c+V [m/s]、反対方向は c-V [m/s]になりそうだと思われる。


 ところが。


 光の場合にはそうならないことが、実験で実証されている。動いている乗り物の中に静止している人が測っても、乗り物の外の地面に静止している人が測っても、光の速さはいつも c= 3.0×10⁸ m/sとなる。これは実験事実なので認めるしかない。この事実は“光速度不変の原理”と呼ばれている。すなわち、真空中では光の速さc [m/s]は常に、


     c = 299,792,458  m/s


となっている。

 音を伝えるためには音の波を伝えるための媒質としての空気が必要であるように、光を伝えるには電磁波として波の性質を持つ光を伝えるための媒質「エーテル」が無ければならないと歴史的には考えられてきた。ニュートンも「光学」という書物の中で「エーテル」に言及している。

 エーテルに対する地球の運動を検出しようと、19世紀の終わりにマイケルソンとモーレーにより、ある実験が行われた。結果はエーテルに対する地球の運動は検出されず、エーテルに対して地球は「絶対静止」しているという奇妙な結果になった。実は、地球の運動状態に依らず、光速が不変であるとすれば実験事実が説明できるので、1887 年の“マイケルソン・モーレーの実験”は光速度不変を示したとも言われるが、歴史的にはそう単純ではない。


 さて、すべての慣性系にとって、光の速さが同じ値をとるという実験事実をもとにすると、たちどころに日常の経験的世界観を変更せざるを得なくなることがわかる。以下のことをまずは考察しておこう。

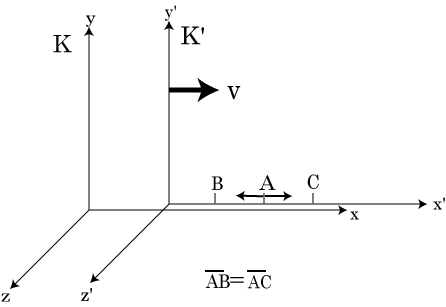
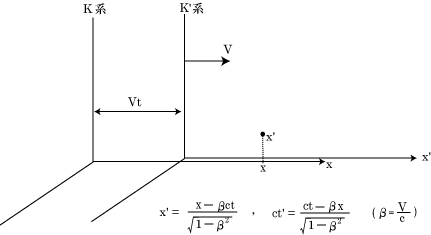
 今、2 つの慣性系があり、お互いに相対的に、速さ V [m/s]で、ある方向に一様に運動しているとしよう。運動方向に x 座標をとり、一つの慣性系を静止系 K と記すことにする。先ほどの例では乗り物に乗らずに静止している人の座標系に対応する。もう一つの慣性系は、静止系Kに対して x 方向に速さ V [m/s]で運動しており、この運動座標系をK' と記すことにする。先ほどの例では、乗り物の中で静止している人の座標系に対応する。

 上図のように、K 系と K' 系の座標軸は互いに同じ方向を向いているとする。今、K' 系で図の A 点で光を灯したとしよう。A 点から等しい距離にある B 点、C 点に光が到達する時刻を考えてみる。光速度不変の原理から、K' 系では光源 A から運動方向に対して前方にある C 点へも、後方にある B 点へも、等しい速さで光は伝わっていくはずである。このとき、AB と AC の距離が等しいので、B 点、C 点へ光が到達する時刻は同じになるはずである。つまり、慣性系 K' 系にいる観測者には、光が B 点、C 点に到達するのは同時刻の出来事であると断言するだろう。

 一方、この同じ現象を慣性系 K にいる観測者はどのように観測するだろうか。

 光が A 点を発した後、x の正の方向(前方)へも負の方向(後方)へも、K 系に静止した観測者には光は同じ速さで伝わる。これが光速度不変の原理が主張する内容であり、光源の運動状態に依らずに光は同じ速さで伝わるということは実験事実であった。ところが、K' 系は x の正の方向へ速さ V [m/s]で運動しているので、B 点は光が発せられた点に近づいて来て、C 点は遠ざかって行く。つまり、光が進まなければならない距離は明らかに後方にある B 点への方が短くなるであろう。すなわち、K 系に静止している観測者には、A 点で発せられた光は B 点に到達したのちC点に到達したと判断するであろう。

 こうして、K' 系の観測者には同時刻に起きたできごとが、K 系の観測者には同時刻に起きてはいないことになる。これは、光の速度が運動状態に依らずにすべての慣性系において等しいという光速度不変の原理から導かれたことであり、どちらの観測者にとっても正しい事実である。


 以上のことからわかることは、同時刻概念は慣性系ごとに決まる相対的なものであるということである。決して同時刻は全ての慣性系にとって同じではない。

 このことは「同時刻の相対性」と呼ばれる。

 こうして、時間はすべての慣性系において共通ではなく、慣性系に固有の量であることを認めなければならなくなった。


 いよいよ、2つの慣性系、K 系と K’ 系を繋ぐ変換、“ローレンツ変換”を導いてみよう。


 先程、“光速度不変の原理”について述べたが、もう一つの“原理”を置くと特殊相対性理論が作り上げられる。2 つの原理だけで良いのは素晴らしい。


 こうだ。


 一定の速度(速さと進む向きが変化しない)で滑らかに動いている乗り物の中にいるとしよう。乗り物の中では、場所さえ許せばいつもと変わらずキャッチボールもできるし、窓の外の景色が後ろに流れていく以外は普段と変わったことはない。もし窓が無ければ、乗り物は動いているのか止まっているのか判らないだろう。乗り物は、静止している一つの慣性系に対して等速直線運動しているので、乗り物の中はまた慣性系である。こうして、全ての慣性系において物理法則は変わらず成り立つと考えて良さそうである。この、もっともらしい要請を、“アインシュタインの(特殊)相対性原理”と呼ぶことにしよう。


 光の伝播も物理法則と捉えるなら、アインシュタインの特殊相対性原理から、どの慣性系でも光の伝播の法則は同じはずだ。つまり、同じように伝播する。つまり、つまり、光の速度も同じという結論になる。こう考えると、アインシュタインの特殊相対性原理一つで特殊相対性理論が創れることになる。これは議論の分かれるところ。


 “光速度不変の原理”から、慣性系ごとに時間を考えなければいけないことが、前の節でわかった。時間が異なるといっても、2つの慣性系で全く関係なく時間が流れているのだろうか。


 今、先程と同じように、x 軸方向に互いに一様に運動している 2 つの慣性系を考える。静止系をKと記し、この K に対して K 系の x 軸の正の方向に速さ V [m/s]で一様に運動している慣性系が K'だ 。それぞれの慣性系 K 及び K' の座標は、時間も含めてそれぞれ、(x,y,z,t)、(x',y',z',t') と記すことにする。時間はそれぞれ、t と t’ とした。慣性系で時間が異なるからだ。実際、同時刻は異なった。運動方向は x、または同じことだが x' 方向であるので、運動方向に直交する座標は2つの慣性系で常に等しいとして良かろう。すなわち、


     y'=y、   z'=z     ・・・(1)


が成り立つとする。

 今、K 系と K’ 系では、時刻 t=t'=0で 座標の原点は重なっていたとしよう。このとき、K 系で、時刻 t=0 に原点からx軸正の向きに出た光の先端の位置 x [m]、及び同じく光の先端を K' 系で観測した場合の位置 x' [m]は、


     x=ct 、 x'=ct'      ・・・(2)


となるはずである。光はどちらの座標系でも光速 c [m/s]で進むので、(進んだ距離)=(速さ)×(かかった時間)ということである。“アインシュタインの特殊相対性原理”から、K 系で成り立つ事実は K' 系でも成り立つはずなので、(2)式で、一方が成り立てばもう一方が成り立つためには


     x'-ct'=λ× (x-ct)


という関係式があれば良いことがわかる。ただし、λ はこれから決定すべき定数であり、1 である必然性は無い。

 同様な考察から、x 軸負の方向へ伝わる光に関しては


     x' + ct'=μ× ( x + ct )


となっていれば良かろう。ここに、μ も未定の定数である。上の 2 式を辺々足したり引いたりすると


     x' = γx+ ρct  、  ct' = γct + ρx            ・・・(3)

         ただし、γ = (λ + μ ) / 2、   ρ=(μ-λ) / 2


と整理される。未知数 λ、μ のかわりに、γ、ρ を未知数として書くことにした。式(3)は、K 系と K' 系の座標変換を表わしているとも見なせるので、K’ 系の原点 x'=0 の点を考えると、(3)式から


     0 = γx + ρct

      すなわち、  x = -(ρ/ γ) ×ct


と得られる。ここで、K' 系の原点 x'=0 は、K 系に対して速さ V [m/s]で運動していることを思い出すと、x = Vt となるはずなので、両者を見比べると


     V = -(ρ/ γ) c 、

      すなわち、

     ρ= - ( V / c )×γ


となり、未定の定数を一つ減らすことができる。こうして(3)式から、上で導いた ρ を用いて ρ を消去すると


     x' = γx -γ・( V / c )・ ct、   ct' = γct -γ・( V / c )・x ・・・(4)


となる。

 これらの(4)式を x と tについて逆に解いてみよう。二元連立一次方程式というやつで、中学校2年生なら、そのうち解けるようになる。実行すると


   x = x' / (γ・[ 1 ―( V/ c )2 ] ) + ( V /c ) / (γ・[ 1-( V / c)2 ] )×ct'

   ct = ct' / (γ・[ 1-( V / c )2 ] ) + ( V/ c ) / ( γ・[ 1-( V / c )2]))×x’  ・・・(5)


が得られる。この (5) 式が意味することを考えてみよう。これは K' 系に静止した人からK系をみていることに対応しており、K' 系を静止系、K 系を K' 系に対して x' 軸負の方向に速度 -V [m/s]で一様に運動している系として、これらの 2 つの座標系の間の変換とみなせる。したがって、(3) 式で、静止系 K と運動系 K’ の役割を入れ替えて、


     x' ⇔ x、   ct' ⇔ ct、  V ⇔ -V


としたものに他ならない。あらためて(3)式を、静止系と運動系の役割を入れ替えて書いておくと


     x = γx' +γ・( V / c )・ ct' 、   ct = γct' + γ・( V / c )・x'   ・・・(6)


となる。つまり、(5) 式と (6) 式は同じ式であるべきだというわけである。よって、両者を比較することにより、未定であった γ を決定することができる。(5)式と(6)式を等置し、また V=0 では x = x' なのでルートを取る時に符号に注意して、結果は


     γ = 1 / √(1-( V / c)2 )


となる。これをもとの (4) 式に戻すことで2つの慣性系を結ぶ関係を得ることができる。


    x' = ( x-Vt ) / √( 1-( V / c )2 )  、  ct' = ( ct-( V / c )・x ) / √( 1-( V / c )2)

    y' = y 、   z' = z                   ・・・(7)


2つの慣性系を結ぶ変換 (7) を“ローレンツ変換”と呼ぶ。アインシュタイン (1879-1955)が 1905 年に導いたのだが、アインシュタイン変換とは呼ばれない。アインシュタインより前に、電磁気学の理解に困っていた時代に、苦肉の策で、同じ式をローレンツが1899 年に導出していたのでこう呼ばれる。


 ところで、光の速さ c はおよそ秒速 30 万キロメートルであった。私達が日常経験する速さは光の速さに比べると十分すぎるほど遅いと言えよう。新幹線で時速 300 キロメートル(秒速 83 メートル)程度、ジェット機で時速 1000 キロメートル(秒速 278メートル)程度、地球からロケットを打ち上げて、そのロケットが地球の重力を振り切って人工衛星にならずに宇宙空間へ飛んでいく時に必要な速さでさえ、秒速 11 キロメートル程度である。

 ということは、日常、私達が経験する速度では、(7)式 に現れる V / c は 1 に比べて十分すぎるほど小さいと考えて良かろう。こうして、V / c → 0 と近似したものが私達の日常をうまく説明してくれると考えられる。実際、(7) 式で V / c を 0 とすると


     x' = x-Vt 、 t' = t


となる。つまり、全ての慣性系で時間は共通、t' = t であり、座標系の変換も、日常経験で納得できる形になっている。


 ここまでで、前回断りもなく使った「ローレンツ変換」を導けた。これで良しとしてよいのだが、ついでに話題を 2 つ追加しておこう。


 まずは、動いている慣性系の時間の遅れ。


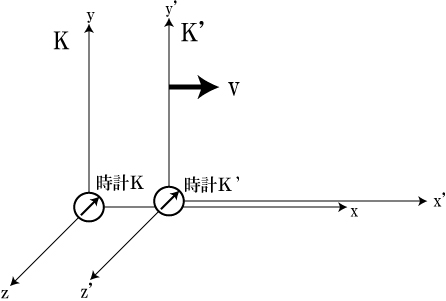
 2つの慣性系をやっぱり、K 系と K' 系とし、それらの原点、x = 0 と x' = 0 に固定された時計を考えよう。K 系を静止系と見て、それに対して K' 系は x 正の方向に速さ V  [m/s]で動いているとする。K' 系の原点におかれた時計は K  系からみて、速さ V [m/s]で動くので、K' 系の原点に置かれた時計の座標は K 系から見ると x = Vt となっている。ローレンツ変換 (7) の時間の変換式に x = Vt を代入すると


     ct' = ( ct-( V / c )・Vt ) /  √( 1-( V / c )2 )

      = ct  √( 1-( V / c )2 )  


が得られる。こうして、K' 系での時間 t' [s]と、K 系での時間 t [s]の間には


     t' = t √( 1-( V / c )2 )


の関係があることがわかる。今、√( 1-( V / c )2 )  < 1 なので、t' < t となっている。つまり、静止系に対して運動している慣性系の時間 t' は、静止慣性系の時間 t と比較して遅れる(ゆっくり進む)ことになることがわかる。これは実験でも検証されている。例えば、宇宙空間から色々な素粒子が地球に降り注いでいる。これらを宇宙線と呼ぶ。宇宙線中にはミュー粒子と呼ばれる素粒子も含まれている。ミュー粒子は τ= 2.20×10⁻⁶ 秒、すなわち、およそ 2 マイクロ秒で、電子、ミューニュートリノ、電子反ニュートリノに崩壊してしまう。ミュー粒子が大気上空で作られ、光の速さ c [m/s] の 99.99% の速さで地上に向かって飛来しても、0.9999×c×τ≒ 660 メートル程度進むと崩壊してしまうはずである。

 ところが、高層で生成されたミュー粒子が、実際に地上に到達していることが観測されている。これは、地上に静止している我々から見て、ミュー粒子は高速で運動しているので、ミュー粒子が刻む時間は我々の時間に比べて遅れているということで理解できる。ミュー粒子が崩壊するまでの時間は、我々の時間で見ると伸びており、ミュー粒子は崩壊せずに地表面まで届いているわけだ。相対性理論の予言どおりの寿命の伸びが観測されている。


 もうひとつ、「ローレンツ収縮」を見ておこう。


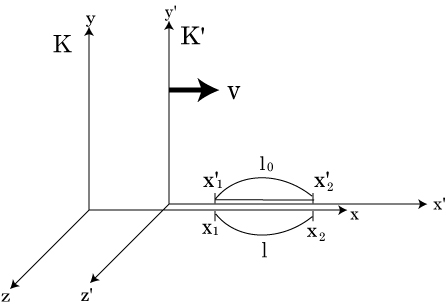
 やっぱり、K 系に対して速さ V  [m/s]で x 軸方向に運動しているK' 系を考え、K' 系に固定された長さ l0 [m]の物体 AB を考えてみよう。この長さ l0 [m] は K' 系において測定されており、物体に対して静止した観測者が測定する物体の固有の長さである。物体 ABの両端の位置は、K' 系で見て、上図の様に x’2 と x’1 であり、l0 = x'2-x'1 となる。

 この物体の両端の座標を K 系で測定してみよう。K' 系での座標値に対応して、K 系ではそれぞれ x2、x1 であり、K' 系に固定された物体 AB を K 系の観測者が測定した長さ lは、l = x2 - x1 となる。ローレンツ変換 (7) から、x’1 と x1、x’2 と x2 には関係があったので、それらの関係を使って l0 = x’2 - x’1 を計算してみよう。結果は


     l0 = x’2 - x’1

      = ( x2 -Vt ) / √( 1- ( V / c )2 ) - ( x1-Vt ) / √( 1- ( V / c )2 )

      =  l /√( 1- ( V / c )2 )


となる。すなわち、


     l = l0 √( 1- ( V / c )2 )


が得られる。ここで、√( 1- ( V / c )2 ) < 1 であるから、l < l0 ということになる。つまり、物体の長さは慣性系の運動により異なる値を持つことになる。動いている物体の長さを静止系から測ると l と得られるが、物体固有の長さは l0 だったので、運動している物体の長さは、静止しているときに測った物体の固有の長さに比べて縮んで観測されることになった。この事実は「ローレンツ収縮」と呼ばれている。物体の前端と後端を“同時に”測定して物差しの目盛りを読み取らないといけないのだが、静止系と運動系で“同時刻”は異なっているので、違いが生じても当然だろう。


 これで 2 つ終わった。もう一つ触れておきたいのは、「速度の合成則」だが、長くなってしまったので、これは次にしよう。


175.光のドップラー効果

 前回に続き、今度は光のドップラー効果を考えてみる。光は光速で進むので、特殊相対性理論の知識が必要となるのだが、必要なことは仮定しておいて、またいつか、特殊相対論の話をしよう。


 まずは、前回考えた音のドップラー効果を、座標変換を利用して、もう一度見直しておく。


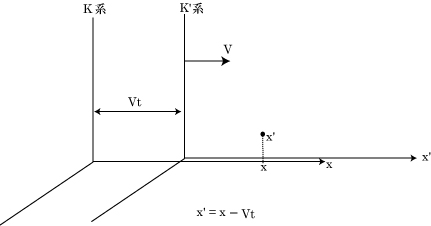
 図のように、静止している K 座標系に対し、速さ V で x 軸正の方向に運動しているK’ 座標系を考える。それぞれの座標系を時間も含めて(t,x,y,z)と (t’,x’,y’,z’)としておくと、図から分かる通り、


     x’ = x - Vt、  y’ = y 、  z’ = z 、  t’ = t     ・・・(1)


となっている。両系で時間の進み方は同じとしている。これは「ガリレオ変換」と呼ばれている。


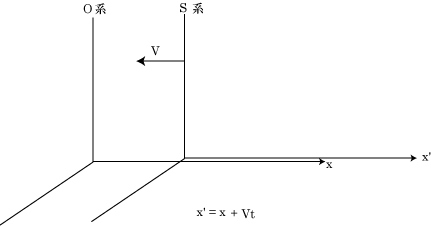
 さて、音源 S が、静止している観測者 O に向かって速さ V で近づいてくるとしよう。下図のような状況だ。観測者 O がいるのがK系、音源 S が乗っているのが K’ 系に対応している。


 さっきと比べると、運動する系の速さの向きが異なっている。x 軸負の方向に K’ 系、すなわち音源 S が速さ V で運動しているので、先程の変換則(1)で V ⇔ -V と読み替えて


      x’=  x + V t、    ・・・(2)


とすればよい。そのほかの変換は変わらない。


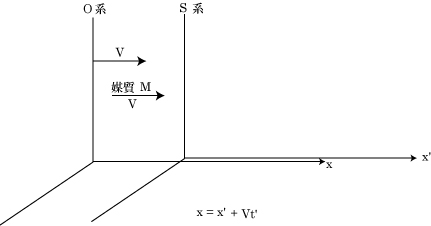
 この状況で私たちは音源 S に乗っかって、つまり K’ 系に乗っかって音源 S とともに運動し、音源 S が静止していると考えてみよう。今度は観測者 O が音源に近づいて来るように見えるはずだ。ただし、音を伝える媒質 M も速さ V で近づいて来る。


 O 系と S 系の関係であるが、先程は静止しているダッシュなしの座標 x で示した O 系から、運動しているダッシュあり座標 x’ で示した S 系の関係を見たが、今度は静止と運動の役割が変わったので、静止している S 系から運動している O 系を見ることになるので、(2)の関係で x と x’ の役割を入れ替えて、もう一度 V ⇔ -V としないといけないのは図から明らかなので、(2)から


       x = x’ - Vt’ 、    ・・・(3)


が、両者を結ぶ関係となる。


 音速 vs は、静止媒質に対しての速さだったので、上図のような状況では、前回やったように S 系は媒質の“風”、速さ V の風を受けるので、音速はその分遅くなり


    x 軸負の方向に進む音波の速さ: vs - V       ・・・(4)


となっている。音源 S からは振動数 f 、波長 λの 音を発しているので、波長と振動数と音速の関係から


     vs - V = λf     ・・・(5)


である。


 さて、波の一般論を思い出す。今、x 軸正の向き、図では右向きに進む波は


     u = A sin (2πft - ( 2π/λ) x )

       = A sin ( 2π/λ・( v t-x ))


と書ける。例えば、三角関数の或る決まった位相の部分、例えば位相が 0 のところは、x = vt で進む。ここで、


     v = ( 2πf / ( 2π/λ))

      = f λ


であり、v は波の速さになる。また、x 軸負の方向に進む波は、速度が -v であるので


     u = A sin (2πft + ( 2π/λ) x )

        = A sin ( 2π / λ・( v t + x ))


と、三角関数の中の符号が逆になる。例えば位相が 0 のところは x = -vt で左に進むというわけだ。


 この知識を用いると、O で観測する音波uは、x 軸負の向きに進む波であり、波の山谷を S  系での三角関数で表して


     u(x’,t’) = A sin ( 2πft’ + (2π/λ)x’ )

        = A sin ( 2πft’ + 2π・f / ( vs-V)・x’)    ・・・(6)


と書ける。ここで、(5)を使って波長 λ を書き換えた。また A は音波の振幅である。

 O 系に変換するには、ガリレイ変換(3)と t’ = t を使って


     u(x’,t’) = A sin ( 2πft’ + 2π・f / ( vs-V)・x’) 

        = A sin ( 2πf t + 2π・( f / ( vs-V) )・( x + Vt) )

        = A sin ( 2π・( 1 + V / ( vs-V) )・ft + 2π・( f / ( vs-V))・x ))

        = A sin ( 2π・( vs / ( vs-V) )・ft + 2π・( f / ( vs-V))・x ))  

                                ・・・(7)


となる。波の山谷はどんな座標から見ても同じなので、三角関数の位相は座標系に依らず不変のはずだ。すなわち、(7)式は


     u(x’, t’) = u (x, t) = A sin (2πf0t + 2π/λ0・x )     ・・・(8)


となっているはずだ。ここで、f0 や λ0 は観測者 O からみた音波の振動数と波長だ。こうして、(7)、(8)を比較して


     f0 = ( vs / ( vs-V) )・f 、    λ0 = ( vs-V) / f  ( =λ)


が得られる。波長に関しては(5)を用いた。

 こうして、再び、振動数の関係 


      f0 = ( vs / ( vs-V) )・f       ・・・(9)


が得られた。これは 174 回の(2)式そのものだ。座標系の変換、ガリレイ変換からもドップラー効果が導けた。音源が静止していて観測者が運動する場合も同様に導けるが、前回、音速の関係に注意して(2)式から、174 回の(5)式を導いているので、もうやめておく。


 いよいよ、光のドップラー効果に進もう。


特殊相対性理論を考えると、静止している K 系に対し、速さ V で x 軸正の方向に運動している K’ 系を考えると、2 つの座標系を結ぶ関係は、ガリレイ変換(1)ではなく、


     ct’ = ( ct-βx) / √(1-β2 )  、 x’ =  ( x-βct) / √(1-β2 ) 、y’=y,   z’=z

       ただし、β= V / c                ・・・(10)


となる。これは「ローレンツ変換」と呼ばれ、特殊相対論での 2 つの慣性系を結ぶ変換である。ここで、c 光の速さ、光速であり、座標系に依らず一定値を持つ。ここが音速と違う。音速は、媒質の“風”を感じて早くなったり遅くなったりしたが、「光速度不変の原理」により真空中の光速度は観測者の運動状態に依らない。この辺りは認めてもらおう。導出はまた別の機会に。


 (10)式で、光速 c が座標の運動の速さ V に比べて十分速いとしよう。そうするとβ2 は 1 に比べて十分小さくなるので、(10)式の分母は 1 として良い。(10)の最初の式は光速 c で割り算しておくと


    t’ = t -( V/c2 )・x ≒ t


となる。中辺第 2 項は光速 c が V に比べて十分大きいので無視できる。こうして、時間は観測者に依らず同じだという日常経験に戻る。一方、第 2 式は、βc = V であることに気づけば


    x’ = x - Vt


となり、ガリレイ変換(1)に戻る。こうして、ガリレイ変換とは、考慮している物体などの速さが光速に比べて十分遅い時に成り立つことがわかる。


 今、振動数 f の代わりに角振動数 ω、波長 λ の代わりに波数 k を用いよう。波数は振動が伝わる方向を向いており、3 次元の波数ベクトルとなる。


     k = ( kx , ky , kz )、 |k| = k = 2π/λ     ・・・(11)


また、角振動数 ω と振動数fには


     f = ω/ (2π)      ・・・(12)


の関係がある。こうして、波動は


     u(x ,t) = A sin (2πft -2π/λ・x)

        = A sin (ωt -k・x)

        = A sin (ωt-( kx x + ky y + kz z ))


と書ける。波の進む方向をx軸方向に限らず、一般に x 方向とした。ここで、


     (ω/ c, kx , ky , kz )


の“4元ベクトル”は、時間と座標、(ct , x , y , x) と同じローレンツ変換を受ける。すなわち


    ω’ / c = ( ω/ c-βkx ) / √(1-β2 )  、 k’x =  ( kx-βω/ c ) / √(1-β2 )

                              ・・・(13)


この変換を受けると、当たり前であるが波の山谷はどの座標系から見ても同じ、つまり波動の位相が座標系に依らず変わらないことが示せる。


     ω’ t’ -k’・x’ = ωt -k・x


手を動かしてやってみられると良い。


 (11)と(12)から、光速と角振動数、波数には


     c = fλ= ω/ (2π) × (2π) / k

      = ω/ k              ・・・(14)


の関係があることが波の性質から解る。


 では、いよいよ光にドップラー効果を見て行こう。音の場合と同じように、座標変換で考える。

 まず、K’ 系に静止した光源が光を発し、K 系で観測するとしよう。今、x-y 平面内に光を放出するとし、光の進行方向と x 軸のなす角を θ とすると、光の進行方向を向く波数ベクトルは


     kx = k cosθ= (ω/ c ) cosθ、  ky = k sinθ= (ω/ c ) sinθ  ・・・(15)


である。ローレンツ変換(13)から


     ω’  = ( ω-βc kx ) / √(1-β2 )

       = ( ω-βω cosθ ) / √(1-β2 )

       = ω・( 1-βcosθ ) / √(1-β2 )


が得られ、逆に、K 系の観測者が観測する光の角振動数 ω は


     ω= ω’ ×( √(1-β2 ) ) / ( 1-βcosθ)     ・・・(16)


となる。今、光源 K’ が観測者 K に近づいて来るので、K’ の速さは x 軸負の向きに V なので、x 軸正の向きを正に取っているから、β の中の V を ―V と書き直す。また、K の観測者が受け取る光は x 軸負の向きにやって来るので、θ=πと取らねばならず、こうして(16)から K 系の観測者が観測する光の角振動数 ω を ωobs 、K’ 系にある動く光源の光の角振動数 ω’ を ω0 と書くことにすると、cosπ = -1 から


     ωobs = ω0 ×( √ (1- β2 ) ) / ( 1+β )

       = ω0 ×√ ( (1- β) / ( 1+β) )

       = ω0 ×√ ( (1-(-V / c )) / ( 1+(-V / c )) )

       = ω0 ×√ ( (1 + V / c ) / ( 1-V / c ) )     ・・・(17)


が得られる。これが、光源が観測者に速さV で近づいてくる場合の光のドップラー効果の標識である。V > 0 と取っているので、上の式から


      ωobs  > ω0


である。光源が近づいてくる場合には光の振動数は元の振動数 ω0  より大きくなるので、青色の方に変異する青方変位だ。遠ざかるときには K’ 系が動く向きが反対になるので、(17)式で V を -V にすればよく、今度は


      ωobs  < ω0


となり、振動数が低くなる。振動数の低い光は波長が長く、赤色の方に変位する。赤方変位だ。


 今度は、運動する観測者 K’ が、静止光源 K に近づいている場合を考えよう。運動する観測者が観測する光の角振動数は ω’で あるので、今度はこれが ωobs だ。静止光源の角振動数 ω が元の光の角振動数 ω0 になる。こうして、ローレンツ変換(13)から


     ωobs = ( ω0-βc kx ) / √(1-β2 )

       = ( ω0-βω0 cosθ ) / √(1-β2 )

       = ω0 ( 1-βcosθ ) / √(1-β2 )


となるが、観測者 K’ が光源 K に近づくので、V は ―V としないといけない。静止光源 Kからは x 軸の正の方向に光を放出し、この光を K’ の観測者が受けるので、今度は光の進行方向は x 軸正の方向なので、θ=0 と取らねばならない。こうして、上式は


    ωobs = ω0 ( 1-β ) / √(1-β2 )

       = ω0 √ ( ( 1- β ) / ( 1 + β ) )

       = ω0  √ ( ( 1- (ーV / c) ) / (1+(-V / c )) )

       = ω0 √ ( ( 1+V / c) / (1-V / c ) )      ・・・(18)


が得られる。これは(17)式と同じである。つまり、光源が動いて観測者が静止していようと、光源が静止していて観測者が動いていようと、まったく同じ結果が得られるというわけだ。

 音の場合には、音を伝える媒質に対する運動まで考えないといけなかったので、光源が動いているのか、観測者が動いているのかで、一見非対称な表式が得られた。光の場合は光を伝える媒質は無く、光速は真空中で光源の運動状態、観測者の運動状態にかかわらず一定の c であるので、最初から対称な表式が得られるというわけだ。

174.ドップラー効果

 1984 年に大学の理学部に入って、大学で買わされた教科書以外、自分のために初めて買った専門書が、W.パウリ ( W.Pauli ) 著、内山龍雄訳の「相対性理論」(講談社)であったことは、161回に書いた。しかし、「第I編 特殊相対性理論の基礎」という最初の章が既に読み通せず、「光のドップラー現象」に進むまでに「エーテルの随伴係数」なんてことが書かれており、早々に挫折した。


 ということで、光のドップラー効果の前に、日常経験し、高校の物理で習う音のドップラー効果を見ておこう。


 日本では救急車は緊急時にはピーポーピーポーとサイレンを鳴らして走っていく。連続的にピーポーピーポーと音を発しているので、救急車が近づいてきて通り過ぎたときには、ピーポーピーポーの音程が急に下がり、ハーホーハーホーとなる。なんか伝わらないが。

 でも、日本に住む人ならなんとなく判ってくれるでしょう。人に身近な波動現象、ドップラー効果だ。漫才師、中川家さんのM1決勝での水難事故の漫才中にも「ドップラー効果」という言葉が出てくる。

 フランスはパリに1年住んでいたが、フランスの救急車は、パペポ・・・・パペポ・・・・と、連続音ではない。だから、救急車が通り過ぎても、ドップラー効果で音程が下がるのが、イマイチ判らない。だから、フランス人は日本人ほどドップラー効果になじみが無いかもしれない。たぶん。きっと。


 音は、空気が密になる部分と疎になる部分が周期的に振動して、それが波動として伝わるもので、空気密度の疎密の振動方向と、波としての音の伝播する方向が同じ、「縦波」である。波の性質から、波の山と次の山までの長さをλとすると、これが波の波長と呼ばれ、音源が1秒間に波の山谷のセットを送り出す数f が振動数と呼ばれる。音源が1 秒間に山谷をf個送り出し、山谷の 1 セットの長さは波長λであるので、1 秒間に音の先端が移動する距離は f ×λ であり、これは1秒間に波が移動した距離なので、波の速さ v である。こうして、


    v = λf   ・・・(1)


という関係が得られる。


 観測者 O は静止しており、音源 S が観測者 O に速さVで近づく場合を考えよう。音源S が振動数(周波数)f = 1 / T の音を発出したとしよう。ここで、T は音の周期だ。また音の速さ、音速を vs としておく。下付き s を付けたのは、音、sound の速さであることを忘れないためだ。最初、音源 S と観測者 O の間の距離を L とすると、音源 S が静止していたなら、音源 S から出た波長 λ の音の波の先端が観測者 O に到達するまでに、t0= L / vs の時間がかかるはずだ。しかし、音源 S が速さ V で観測者に近づいているので、観測者 O が音を聞く時の両者の距離は、L0 = L-Vt0 と縮まっている。振動数 f とは、1 秒間に送り出す音の山谷の数なので、時間 t0 の間に f t0 個送り出しているはずだ。時間 t0 経っているので、観測者と音源の距離は L0 に縮まっているのだから、観測者が観測する音の山谷の個数は、観測者と音源の距離 L0 の中に f t0 個の音の山谷があることになる。こうして、観測者が聞く音の波長 λ0 は、


    λ0 = L0 / ( f t0 ) = ( L-V t0 ) / ( f t0 ) = ( vs t0-V t0 ) / ( f t0 )

           = ( vs - V ) / f


となっている。元の音波の波長 λ は(1)の関係式から λ= vs / f なので、V / f だけ波長が短くなっている。音は波動であるので、こうして観測者が聞く音の振動数f0 は、(1)の関係式を再び使って


    f0 = vs / λ0 = vs / (( vs - V ) / f )

     = f vs / ( vs - V )         ・・・(2)


となる。もちろん、音速 vs より音源の速さ V は小さいので、vs > V であり、上式で vs / ( vs-V ) > 1 となり、f0 > f が得られる。音源が近づいてくるとき、観測者は元の振動数 f より大きな振動数、すなわち高い音を聞く。


 次に、音源 S が静止していて、観測者 O が音源に近づいていく場合を考えよう。音源は静止しているので、音源から発出される音波の波長は λ のまま変わらない。しかし、観測者 O が音源 S に近づいているので、観測者 O が聞く音の山谷の数は、観測者がじっとしているときに比べて近づいた距離の中にある波の山谷の分だけ多くなる。どれだけ多くなるかと言えば速さ V で近づいていくので 1 秒間に V / λ だけ多くなっている。こうして、観測者が聞く音の振動数 f1


    f1 = f + V / λ = vs / λ + V / λ = ( vs + V ) / λ

     = f  ( vs + V ) / vs                ・・・(3)


と得られる。第 2 の等号と最後の等号で(1)の関係式を使った。やはり、 ( vs + V ) / vs > 1 なので、f1 > f であり、大きな振動数の音、すなわち元の音より高い音を聞くことになる。


 待てよ。観測者 O が静止していて音源 S が速さ V で近づいてくるのと、音源 S が静止していて観測者 O が速さ V で近づくのと、何が違うのだろうか。“運動の相対性”から言えば、両者が相対的な速さ V で近づいているのだから、結果は同じになるのではないだろうか。しかし実際は、音が高い音に聞こえるということは同じだとはいえ、得られた表式、(2)と(3)は明らかに違う結果だ。高校でドップラー効果は習うが、何故こうなるかは(今でも)教科書には書いてないし、教えてくれなかった(と思う)。


 登場人物が音源 S と観測者 O だけではなく、音を伝える媒質 A の三者であることが決定的だ。音は媒質である空気 A を伝わっていくので、静止している媒質 A である空気に対して運動しているか静止しているかが決め手となる。

 まず、観測者 O が静止していて音源 S が速さ V で運動している最初の場合を考えよう。結果は(2)式であった。この場合、音源 S は、媒質 A である空気に対して速さ Vで運動しているわけだ。音源 S と観測者 O の運動を相対的に入れ替えてみると、音源 Sは静止していて観測者 O が音源に近づいているように見えるのではあるが、媒質 A である空気はどうかというと、媒質 A も音源 S に対して速さ V で近づいていくことになる。自分では静止していると思っている音源 S からすると、空気の向かい風を感じるというわけだ。そうすると、音源が出す音の速さは元々 vs であったとしても、媒質の向かい風の影響で、実際は vs-V となっていると見える。この場合、音源 S が静止している立場で見ているので(3)式を使うべきだ。が、しかし、(3)式の音速 vs のところを vs-V と置き直さないといけない。こうして、音源 S が静止している座標系で見ると、観測者 O と媒質 A が共に速さ V で音源に近づき、


     f1 = f  ( ( vs - V ) + V ) / (vs - V)               

      = f vs / ( vs - V )          ・・・(4)


となり、正しい(2)式に戻る。


 では、観測者 O が音源 S に近づく2 番目の場合、つまり(3)式が導かれた場合いを、今度は観測者 O と音源 S を入れ替えた立場で見るとどうなるだろうか。音源 S に近づく観測者 O の静止系で見てみると、今度は音源 S だけでなく、媒質である空気 A も観測者 O に向かって速さ V で近づいてくることになる。速さ V で媒質 A の風が吹いてくることになる。もともとの音速は vs だったが、音は媒質 A に乗ってやってくるので、媒質の速さ V が加算され、観測者 O には vs + V の速さで音がやってくる。こうして、観測者 O が静止しているとして導いた(2)式中の音速 vs を vs + V に置き換える必要があり


    f0 = f ( vs + V ) / ( ( vs + V ) - V )

     = f ( vs + V ) / vs           ・・・(5)


となり、確かに(3)式が再現される。


 観測者 O と音源 S の相対的な運動だけでなく、音を伝える媒質 A を加えた三者を考えないといけなかったので、単に観測者 O と音源 S の入れ替えだけで相対性を考えてはいけなかったわけだ。こうして、媒質 A に対して音源 S が運動し、観測者 O が静止している(2)式の場合と、媒質 A に対して観測者 O が運動し、音源 S が静止している(3)式の場合では異なる結果が得られるのだった。媒質の存在恐るべしであった。


 では、光のドップラー効果はどうなんだろうか。光は媒質の存在なく伝わり、光速は不変だ。


 これはまた何時かの機会に。

173.2026

 2026 年になった。2026 は偶数なので、因数として 2 を持つが、


     2026 = 2×10¹³


と、2 つの素数因数分解できてしまう。いわゆる半素数だ。

 2025 は 2025 = 45×45 = ( 1+2+・・・+9 ) × ( 1+2+・・・+9 ) だったので、九九の表に現れる数字をすべて足した数であった(156回)。2026 は 2025 より一つ大きな数なので


     2026 = 452 + 12


と、2つの平方数の和で書けることがわかる。

 一方、素因数の 1013 は、2 つの引き続く整数の平方の和で書ける。


     1013 = 222 + 232


なので、


     2026 = 2 × ( 222 + 232 )


と書ける。

 さらに、4 つの引き続く整数の和でも書ける。


     2026 = 505 + 506 + 507 + 508


一つ置きに和を取ってしまうと、引き続く 2 つの偶数の和で書けることは明らかである。


     2026 = 1012 + 1014


今年はそんな年。右辺を 2 で割って 2 を掛けると、最初の関係式に戻る。


     2026 = ( 1012 + 1014 ) / 2 ×2

        = 1013 × 2